
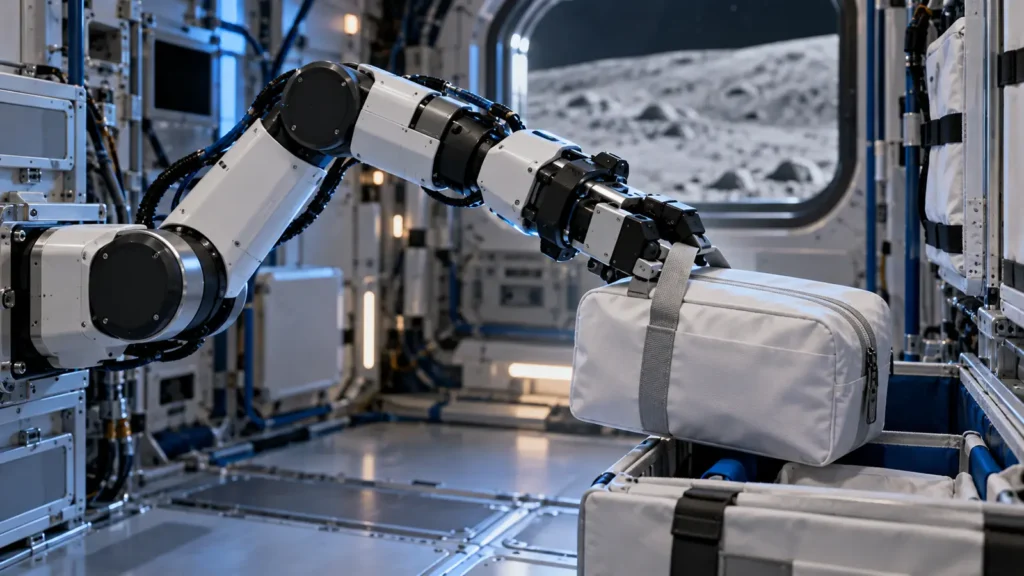
Google Cloud y varios equipos de la NASA han probado un sistema robótico pensado para ayudar a astronautas en misiones de larga duración. La demostración no significa que haya un robot autónomo listo para viajar mañana a la Luna o a Marte. Lo que sí aporta es una prueba concreta de una arquitectura: entrenar un modelo en la nube, practicar movimientos en simulación y ejecutar después la tarea en hardware local, bajo supervisión humana.
El ensayo se centró en una acción aparentemente sencilla: localizar una bolsa médica, agarrarla y trasladarla. En un laboratorio terrestre es una maniobra cotidiana; dentro de una nave, con poco espacio, recursos limitados y retrasos de comunicación, se convierte en un problema de seguridad. La prueba alcanzó una tasa inicial de éxito del 85 % en ese entorno experimental. Es un dato prometedor, pero también recuerda que un 15 % de fallos sería inaceptable para muchas operaciones críticas.
Qué han probado realmente Google Cloud y la NASA
El proyecto reúne al Human Research Program de la NASA, el equipo de robótica del Johnson Space Center, el Jet Propulsion Laboratory y Google Public Sector. Según la descripción oficial publicada por Google Cloud el 27 de octubre de 2026, el objetivo es desarrollar un sistema físico versátil que pueda ocuparse de logística, carga, herramientas y apoyo médico básico.
No se trata de sustituir a un astronauta ni a un médico. El ejemplo elegido por los investigadores es revelador: si un tripulante sufre un dolor intenso de espalda compatible con un cálculo renal, el robot podría buscar y preparar un ecógrafo. El oficial médico humano seguiría interpretando la imagen, tomando decisiones y realizando el tratamiento. La máquina asumiría la parte física y repetitiva para liberar tiempo y reducir carga.
Esta separación de funciones es importante. Una cosa es que un robot acerque un equipo y otra muy distinta que diagnostique una enfermedad. El prototipo está orientado a ejecutar instrucciones y manipular objetos; la responsabilidad clínica y operativa continúa en manos de la tripulación.
Por qué el retraso con la Tierra cambia las reglas
Una misión a Marte no puede depender de una conversación instantánea con un centro de control. Google señala que la comunicación de ida y vuelta puede acumular hasta 44 minutos de latencia. Ante una emergencia, esperar instrucciones detalladas para cada movimiento no es una opción razonable. La nave necesita capacidad local para interpretar órdenes, reconocer objetos y completar tareas sin consultar continuamente un centro de datos terrestre.
Ese requisito convierte el espacio en un caso extremo de computación en el borde. La lógica se parece, salvando las distancias, a otros sistemas que procesan información en el propio dispositivo para no depender siempre de la nube. En FormateConIA ya explicamos un enfoque parecido en la propuesta de Google para detectar estafas mediante inteligencia artificial local: cuando la conexión, la privacidad o el tiempo de respuesta son decisivos, mover parte del cálculo al dispositivo deja de ser una comodidad y pasa a ser una condición de funcionamiento.
MuJoCo: practicar miles de veces antes de tocar el hardware
Los movimientos se entrenaron y evaluaron con MuJoCo, el motor de física de Google DeepMind. La simulación permite que el sistema practique agarres, trayectorias y correcciones sin golpear una pared, dañar material médico o poner a una persona en peligro. También facilita variar la posición de los objetos, la iluminación, el ángulo de la cámara o las dimensiones del espacio.
La simulación no elimina la necesidad de probar el robot real. Un modelo digital nunca reproduce por completo la fricción, las holguras mecánicas, los reflejos de una superficie ni el comportamiento de un cable flotando. Su valor consiste en reducir el espacio de errores antes de llegar al hardware. Después, la validación física debe comprobar si lo aprendido se transfiere a la instalación real.
La demostración se realizó en iMETRO, el banco de pruebas integrado para operaciones robóticas del Johnson Space Center. No parte de cero: la NASA ya había probado allí software para reconocer una escotilla, accionar su cierre y trasladar bolsas de carga. La documentación de la NASA sobre esas pruebas muestra que manipular elementos de una nave es una línea de trabajo sostenida, no una escena preparada únicamente para un anuncio.
El modelo Pi0 y el significado del 85 %
Para la prueba de recoger y colocar la bolsa se adaptó Pi0, un modelo abierto de visión, lenguaje y acción. Esta familia de modelos conecta una instrucción —por ejemplo, «trae la bolsa médica»— con la percepción de la cámara y una secuencia de movimientos del brazo. El montaje usó una cámara «ojo a mano», colocada para mejorar la conciencia espacial durante la manipulación.
El 85 % comunicado es una tasa de éxito inicial en el laboratorio. No conocemos, a partir del anuncio público, un desglose completo de los fallos, el número total de intentos, la variación entre escenarios ni el comportamiento bajo condiciones extremas. Por eso el dato sirve como referencia de ingeniería, no como certificación de seguridad.
En una tarea no crítica, repetir una maniobra puede ser aceptable. En una emergencia médica o cerca de una persona, un movimiento incorrecto puede tener consecuencias graves. Antes de un uso operativo harían falta límites de fuerza, detección redundante, parada segura, registro de acciones, pruebas con casos adversos y procedimientos claros para que un astronauta tome el control.
Entrenar en la nube y ejecutar en un dispositivo compacto
Google afirma que afinó el modelo Pi0 de 4.000 millones de parámetros en aproximadamente dos horas y media utilizando instancias G4 de Google Cloud. Después, el equipo lo ejecutó localmente en dispositivos compactos y energéticamente eficientes. Durante dos años se probaron unos quince dispositivos de borde para estudiar cuáles podían ofrecer suficiente rendimiento con límites estrictos de peso y consumo.
La combinación tiene lógica: la nube aporta capacidad de entrenamiento y simulación; el dispositivo local permite operar aunque la conexión con la Tierra sea lenta o inexistente. El reto no es solo que el modelo «quepa». También debe responder a tiempo, soportar radiación, gestionar calor, consumir poca energía y recuperarse de errores sin asistencia inmediata.
La fiabilidad del conjunto importa tanto como la inteligencia del modelo. Es una idea que también aparece en nuestro análisis de NVIDIA Minerva y la detección anticipada de fallos en infraestructuras de inteligencia artificial: si el hardware, la alimentación o la observabilidad fallan, un buen modelo deja de ser útil.
¿Es Gemini Robotics el cerebro del prototipo?
Conviene separar anuncios publicados el mismo día. Google también presentó la disponibilidad en vista previa pública de Gemini Robotics Embodied Reasoning 2 en Google Cloud. Ese modelo está diseñado para planificación de alto nivel, comprensión espaciotemporal, autocorrección y coordinación de herramientas robóticas.
Sin embargo, la demostración NASA–Google descrita públicamente identifica Pi0 como modelo de visión, lenguaje y acción para el ejercicio de manipulación. No debe mezclarse automáticamente con Gemini Robotics ER 2 ni atribuir al segundo un resultado obtenido por el primero. A futuro podrían combinarse una capa de razonamiento de alto nivel y modelos de control especializados, pero eso es una posibilidad de arquitectura, no un hecho confirmado para esta prueba.
De una bolsa médica a una base lunar
La utilidad potencial va más allá de una nave. En una base lunar, un sistema semejante podría ordenar herramientas, mover consumibles, inspeccionar compartimentos o preparar material antes de una actividad extravehicular. La actualización de la NASA sobre sus rovers lunares muestra que la agencia contempla vehículos robóticos para cartografía, ciencia, búsqueda de recursos y preparación de infraestructuras.
Otra línea complementaria es la cooperación entre varios robots. En septiembre, la NASA probó una flota formada por un dron y dos rovers que distribuía tareas según distancia, riesgo y valor científico. La prueba ASTRA descrita por NASA Science no es el mismo proyecto, pero ayuda a entender la dirección: sistemas que ejecutan objetivos generales, detectan oportunidades y mantienen a los humanos como responsables de prioridades y límites.
Qué falta antes de hablar de un robot espacial operativo
- Más variedad de tareas: una maniobra de recogida no demuestra competencia general en logística o asistencia médica.
- Pruebas adversas: cambios de luz, objetos deformables, cámaras parcialmente obstruidas, piezas mal colocadas y órdenes ambiguas.
- Validación en microgravedad: el movimiento de objetos y del propio brazo cambia cuando no existe un apoyo estable como en la Tierra.
- Seguridad verificable: límites físicos y de software que impidan movimientos peligrosos aunque el modelo interprete mal una instrucción.
- Autonomía energética: rendimiento sostenido con poca potencia, disipación limitada y hardware resistente.
- Responsabilidad humana: definir qué puede hacer el robot por sí solo, qué necesita autorización y cómo se detiene.
También falta información pública suficiente para comparar este sistema con alternativas. Una tasa aislada no revela si el método es mejor que un controlador tradicional, una teleoperación retardada o una combinación más sencilla de visión y movimientos preprogramados. La investigación deberá mostrar repetibilidad, no solo una demostración convincente.
Qué puede trasladarse a empresas en la Tierra
Las restricciones espaciales magnifican problemas que ya existen en hospitales, almacenes y fábricas: conectividad imperfecta, necesidad de operar localmente, espacios compartidos con personas y alto coste del error. La lección empresarial no es «comprar un robot autónomo», sino diseñar un proceso completo: simulación, entrenamiento, pruebas físicas, observabilidad y supervisión.
Para quienes estén empezando a aplicar estas ideas a procesos reales, puede resultar útil revisar un enfoque introductorio como el Workshop de Inteligencia Artificial para Negocios. Y si el objetivo es comprender cómo generar y evaluar materiales visuales para un proyecto, el Taller IA Content para imágenes y vídeos con inteligencia artificial ofrece un punto de partida práctico. Son recursos comerciales internos; no forman parte del proyecto de la NASA ni de la prueba descrita.
Preguntas frecuentes
¿El robot ya viajará a la Luna o a Marte?
No. La publicación describe una prueba de concepto en instalaciones terrestres. No anuncia una misión, una fecha de lanzamiento ni una certificación para vuelo.
¿El 85 % significa que el robot es seguro?
No. Significa que el sistema completó con éxito el 85 % de los intentos en el entorno inicial comunicado. La seguridad exige conocer los fallos, ampliar escenarios y demostrar mecanismos de parada y recuperación.
¿Tomará decisiones médicas?
El caso presentado lo sitúa como asistente físico: recupera y prepara material. El oficial médico humano mantiene la interpretación clínica y el tratamiento.
¿Necesita conexión permanente con la Tierra?
La arquitectura busca precisamente reducir esa dependencia. El entrenamiento intensivo se realiza con recursos de nube, mientras que el modelo afinado puede ejecutarse localmente en hardware de bajo consumo.
¿Qué es lo más importante del experimento?
La integración de simulación, visión, lenguaje, control físico y computación local. Ninguna pieza aislada resuelve el problema; el valor está en probar el flujo completo y descubrir dónde falla.
Conclusión
La demostración de Google Cloud y la NASA es un paso de ingeniería, no la llegada de un tripulante robótico autónomo. Ha mostrado que un modelo entrenado con recursos de nube puede practicar en simulación, trasladarse a hardware compacto y completar una tarea física bajo instrucciones humanas. El 85 % inicial justifica seguir investigando, pero no permite saltarse la validación.
En misiones donde la ayuda desde la Tierra puede tardar decenas de minutos, la autonomía local será necesaria. El desafío consiste en construirla sin convertir una predicción probabilística en autoridad. En el espacio, como en cualquier entorno crítico, la inteligencia artificial será útil cuando sus límites estén tan bien diseñados como sus capacidades.